Benötigen Sie eine zuverlässige und systematische Möglichkeit, häufige Probleme mit FPV-Drohnen zu beheben? Mit 11 Jahren Fabrikerfahrung analysieren wir häufige Fehler in Stromversorgungssystemen, Videoübertragungen und Sensoren, um die Ursachendiagnose zu beschleunigen und die After-Sales-Kosten zu senken.
1. Die Drohne kann nicht eingeschaltet werden (Strom-bedingter Fehler)
Kernlogik zur Fehlerbehebung: Überprüfen Sie Schicht für Schicht von der Stromversorgungsseite bis zur Signalseite.

1.1Batterie- und Stromversorgungssystem
• Überprüfen Sie die Batteriespannung (messen Sie mit einem Multimeter, um sicherzustellen, dass die Spannung größer oder gleich 90 % der Nennspannung ist, z. B. größer oder gleich 10 V für eine 11,1-V-Batterie), um Schäden am Regler durch erzwungenen Start bei niedriger Spannung zu vermeiden.
• Reinigen Sie die Oxidschicht an der Batterieschnittstelle (wischen Sie sie mit einem Wattestäbchen mit wasserfreiem Alkohol ab) und stecken Sie den Stecker wieder ein, um sicherzustellen, dass er einrastet. Wenn es sich um eine XT60-Schnittstelle handelt, prüfen Sie, ob die positiven und negativen Pole vertauscht sind.
• Testen Sie die Backup-Batterie: Schließen Sie das Problem der Alterung einzelner Batterien aus. Bei einigen Benutzern kommt es aufgrund längerer Lagerung zu einem erhöhten Innenwiderstand, sodass ein Austausch durch einen funktionsfähigen Akku erforderlich ist.
1.2 Elektronischer Regler und Flugsteuerungssystem
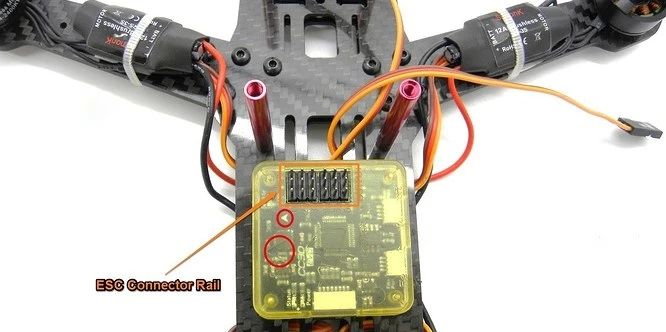
• Überprüfen Sie, ob die Stromversorgungskabel des ESC (elektronischer Geschwindigkeitsregler) locker sind, insbesondere bei den 4-Kanal-ESCs von Mehrrotor-Drohnen, und messen Sie die Ausgangsspannung nacheinander (sie sollte mit der Batteriespannung übereinstimmen).
• Schließen Sie den „Kalibrierungsjumper“ am Flugregler kurz (siehe Handbuch des Flugreglers) und kalibrieren Sie das Gyroskop und den Beschleunigungsmesser neu, um eine Systemblockierung aufgrund abnormaler Sensordaten zu verhindern.
1.3 Karosserieverkabelung und Schalter
• Konzentrieren Sie sich darauf, das Hauptstromkabel (das dicke Kabel von der Batterie zum Regler) auf interne Brüche zu prüfen, insbesondere auf das häufige Problem „Kabelbaumverschleiß nach einem Absturz“ bei FPV-Drohnen. Verwenden Sie zum Testen den Durchgangsmodus eines Multimeters.
• Ersetzen Sie den Netzschalter: Wenn die Kontakte oxidiert sind oder die interne Feder versagt, was zu einem schlechten Kontakt führt, wird empfohlen, ihn direkt durch einen Schalter derselben Spezifikation (z. B. SPST-Mikroschalter) zu ersetzen.
2. Verbindungsverlust während des Fluges (signalbedingte Fehlfunktion)
Kernlogik zur Fehlerbehebung: End-to-Optimierung von der Signalquelle bis zum Empfänger
2.1 Frequenzstörungen und Protokolleinstellungen
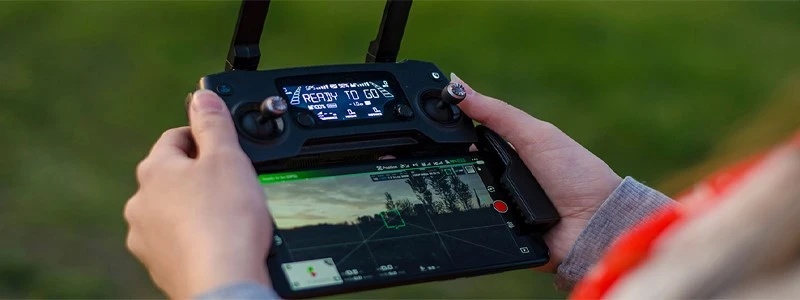
• Umschalten des Kommunikationsprotokolls zwischen Fernbedienung und Brille: vom Standard-DSM2 auf ELRS (Extended Long Range System), das längere Übertragungsentfernungen und bessere Anti-Interferenz-Fähigkeiten unterstützt und es zur Mainstream-Wahl in der FPV-Community macht.
• Vermeiden Sie dicht besiedelte Gebiete im 2,4-GHz-Band (z. B. Einkaufszentren, Wohngebiete) und wechseln Sie zu bestimmten Unterkanälen im 5,8-GHz-Band (z. B. 5832 MHz), um Gleichkanalstörungen mit anderen Drohnen zu reduzieren.
2.2 Antennen- und Hardware-Layout
• Überprüfen Sie, ob die Antenne vollständig in den SMA-Anschluss des Videosenders (VTX) eingesteckt ist. Wenn es sich um eine faltbare Antenne handelt, stellen Sie sicher, dass sie vollständig ausgezogen ist. Wenn die Antenne defekt ist, ersetzen Sie sie sofort durch eine Antenne mit den gleichen Spezifikationen (z. B. IPEX-zu-SMA-Adapter + Rundstrahlantenne).
• Passen Sie die Installationsposition des VTX an: Stellen Sie den VTX nicht in der Nähe von Motoren oder Batterien auf (hohe Temperaturen können die Lebensdauer des Senders verkürzen). Es wird empfohlen, es oben auf dem Rahmen oder in einem Bereich weit entfernt vom Stromnetz zu installieren.
2.3.Umweltfaktoren und Flugstrategien
• Beim Fliegen in dicht besiedelten Gebieten mit Metallstrukturen (z. B. Parkplätzen oder Tunneln) kann die Signaldämpfung 30 % überschreiten. Es ist notwendig, die Flughöhe zu reduzieren (nah am Boden fliegen, um den „Mehrwegeeffekt“ zur Signalreflexion zu nutzen) oder den Flugradius zu verkürzen.
• Aktivieren Sie die Funktion „Rückkehr bei schwacher Batterie“: Legen Sie einen Schwellenwert für die Batteriespannung fest (z. B. 10,5 V für eine 11,1-V-Batterie), um eine automatische Rückkehr auszulösen und einen Kontrollverlust zu vermeiden.
3. Abnormale Fluglage (Kontrollfehler)
Kernlogik zur Fehlerbehebung: Closed-Debugging von der Sensorkalibrierung bis zur mechanischen Balance
3.1 Kalibrierung der Flugsteuerung und Zurücksetzen der Parameter
• Führen Sie eine „3D-Kalibrierung“ durch: Lassen Sie die Drohne in der Luft schweben, halten Sie die Kalibrierungstaste 10 Sekunden lang gedrückt, warten Sie, bis der Flugcontroller „Kalibrierung abgeschlossen“ anzeigt, und laden Sie dann die Parameter erneut auf den Flugcontroller hoch.
• Werkseinstellungen wiederherstellen: Wenn die Kalibrierung fehlschlägt, verwenden Sie den Betaflight/INAV-Konfigurator, um die PID-Parameter auf die Standardeinstellungen zurückzusetzen, und passen Sie sie dann schrittweise basierend auf der Flugleistung an (Priorität der Abstimmung von D-Term, um Schwingungen zu unterdrücken, und Feinabstimmung von P-Term, um die Reaktionsgeschwindigkeit zu verbessern).
3.2 Gleichgewicht zwischen Klinge und Energiesystem
• Überprüfung der Blattübereinstimmung: Stellen Sie sicher, dass Modell und Zustand aller vier Blätter identisch sind (z. B. müssen alle T200-Propeller durch neue ersetzt werden), um Gieren zu vermeiden, das durch aerodynamische Unterschiede zwischen neuen und alten Blättern verursacht wird.
• Dynamischer Gleichgewichtstest: Verwenden Sie einen Klingenausgleich (oder einen einfachen „V-förmigen Ständer“), um jede Klinge einzeln zu testen. Wenn eine Klinge eine erhebliche Unwucht aufweist, korrigieren Sie diese, indem Sie Balance-Aufkleber (0,1–0,3 mm dick) an der Wurzel der Klinge anbringen.

3. 3Optimierung der mechanischen Struktur und der Stoßdämpfung
• Überprüfen Sie das Drehmoment der Zahnstangenschrauben: Ziehen Sie die Motorhalterungs- und Kardanschrauben mit einem Drehmomentschlüssel auf den Standardwert an (z. B. 0,5–0,8 N·m für M3-Schrauben), um eine Vibrationsübertragung auf den Flugregler durch Lockerung zu verhindern.
• Ersetzen Sie TPU-Dämpfungskomponenten: Wenn der Rahmen 3D-gedrucktes TPU zur Dämpfung verwendet, überprüfen Sie ihn auf Alterung oder Verhärtung (Oberflächenrisse oder verminderte Elastizität) und ersetzen Sie diese umgehend durch Silikon-Dämpfungspads.
4. Anormale Kameraanzeige (video-bedingte Fehlfunktion)
Kernlogik zur Fehlerbehebung: Schritt-für-Schritt-Reparatur von der Signalübertragung bis zum Hardware-Austausch
4.1 Grundlegende Videolink-Inspektion
• Überprüfen Sie die Koaxialkabelverbindung: Stellen Sie sicher, dass das Koaxialkabel (z. B. BNC-Stecker) zwischen Kamera und VTX fest eingesteckt ist. Wenn der interne Kupferkern gebrochen ist (häufig nach einem Unfall), ersetzen Sie das Koaxialkabel (empfohlen werden die Marken Caddx oder RunCam).
• Passen Sie die VTX-Leistung an: Testen Sie in einem offenen Bereich und erhöhen Sie die VTX-Leistung von 25 mW auf 200 mW. Wenn die Videoübertragung wiederhergestellt wird, bedeutet dies, dass die ursprüngliche Leistung nicht ausreicht, um die aktuelle Flugstrecke zurückzulegen.
4.2Linse und optisches System
• Reinigen der Linsenbeschichtung: Wischen Sie die Linse mit professionellem Linsenpapier ab (vermeiden Sie normale Tücher, um Kratzer auf der Beschichtung zu vermeiden) und entfernen Sie Nebel, Fingerabdrücke oder durch Stöße verursachte Rückstände.
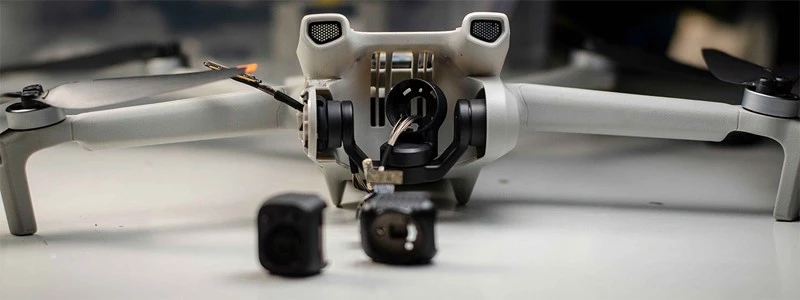
• Überprüfen Sie die Objektivstabilisierung: Wenn das Filmmaterial einen „Jello-Effekt“ aufweist (Verzerrung von Objekten bei schneller Bewegung), passen Sie die Festigkeit der Dämpfungsschrauben des Gimbals an (im Uhrzeigersinn, um Verwacklungen zu reduzieren, gegen den Uhrzeigersinn, um die Flexibilität zu erhöhen).
4.3 Ultimative Hardware-Fehlerbehebung
• Austauschtest: Tauschen Sie Kamera und VTX gegen eine andere funktionsfähige Drohne aus. Wenn das Problem erneut auftritt, ist die Originalkamera beschädigt (überprüfen Sie, ob der CCD/CMOS-Sensor durchgebrannt ist). Wenn das Problem nicht mehr auftritt, ist der ursprüngliche VTX fehlerhaft (überprüfen Sie den Senderchip oder das Leistungsmodul).
5. Motoranomalie (leistungsbedingter Ausfall)
Kernlogik zur Fehlerbehebung: Detaillierte-Diagnose von elektrischen Verbindungen bis hin zu mechanischen Strukturen
5.1Der elektronische Regler ist an den Motor angeschlossen.
• Messen Sie die ESC-Ausgabe: Drücken Sie bei am Boden befindlichem Flugzeug den Gashebel auf 50 % und messen Sie mit einem Multimeter den dreiphasigen Ausgang des ESC, der dem Motor entspricht (sollte Wechselspannung sein und mit dem Gas ansteigen). Erfolgt keine Ausgabe, ist der Regler beschädigt.
• Überprüfen Sie den Motor-Hall-Sensor: Überprüfen Sie bei Bürstenmotoren, ob die Hall-Drähte gebrochen sind. Messen Sie bei bürstenlosen Motoren den Spulenwiderstand (der dreiphasige Widerstand sollte konsistent sein und eine Abweichung von höchstens 5 % aufweisen).
5.2 Mechanische Schäden am Motor
• Wellenbiegeerkennung: Drehen Sie den Rotor nach dem Ausbau des Motors manuell. Wenn ein Klebe- oder Reibungsgeräusch auftritt, weist dies darauf hin, dass die Motorwelle verbogen ist und ausgetauscht werden muss (Spieler können Probleme mit der Wellenverbiegung nicht selbst beheben).
• Lagerverschleiß: Wenn der Motor während des Betriebs ein „Rascheln“-Geräusch von sich gibt, deutet dies auf eine unzureichende Schmierung oder einen Verschleiß der Innenlager hin. Zum Ersetzen des Fetts ist eine Demontage erforderlich (Fett auf Lithium--Basis wird wegen seiner hohen-Temperaturbeständigkeit und starken Haftung empfohlen).

5.3 Kompatibilität des Antriebsstrangsystems
• Übereinstimmung des ESC- und Motor-KV-Werts: Stellen Sie sicher, dass der Dauerstrom des ESC größer oder gleich dem maximalen Betriebsstrom des Motors ist (z. B. ein 1200-kV-Motor gepaart mit einem 30-A-Regler), um einen ESC-Überhitzungsschutz aufgrund von Überlastung zu vermeiden.
• Batterieentladerate: Überprüfen Sie, ob die C{0}}-Bewertung der Batterie den Anforderungen des Motors entspricht (z. B. muss eine 10.000-mAh-25-C-Batterie mit einem maximalen Entladestrom von 250 A zu einem 4×1.000-W-Motorsystem passen).
Viele Fehlfunktionen von FPV-Drohnen mögen kompliziert erscheinen, doch die meisten können durch systematische Fehlerbehebung behoben werden. Wir hoffen, dass dieser Leitfaden Ihnen wertvolle Erkenntnisse bringt.